
プレプリント · IEEE Transactions on Robotics に投稿済み
arXiv v1 公開日:2026 年 9 月 11 日。
Enduo Zhao, Xiaofeng Lin, Yifan Wang, Yuhan Song, Weihan Li, Saul Alexis Heredia Perez, Kanako Harada
研究概要
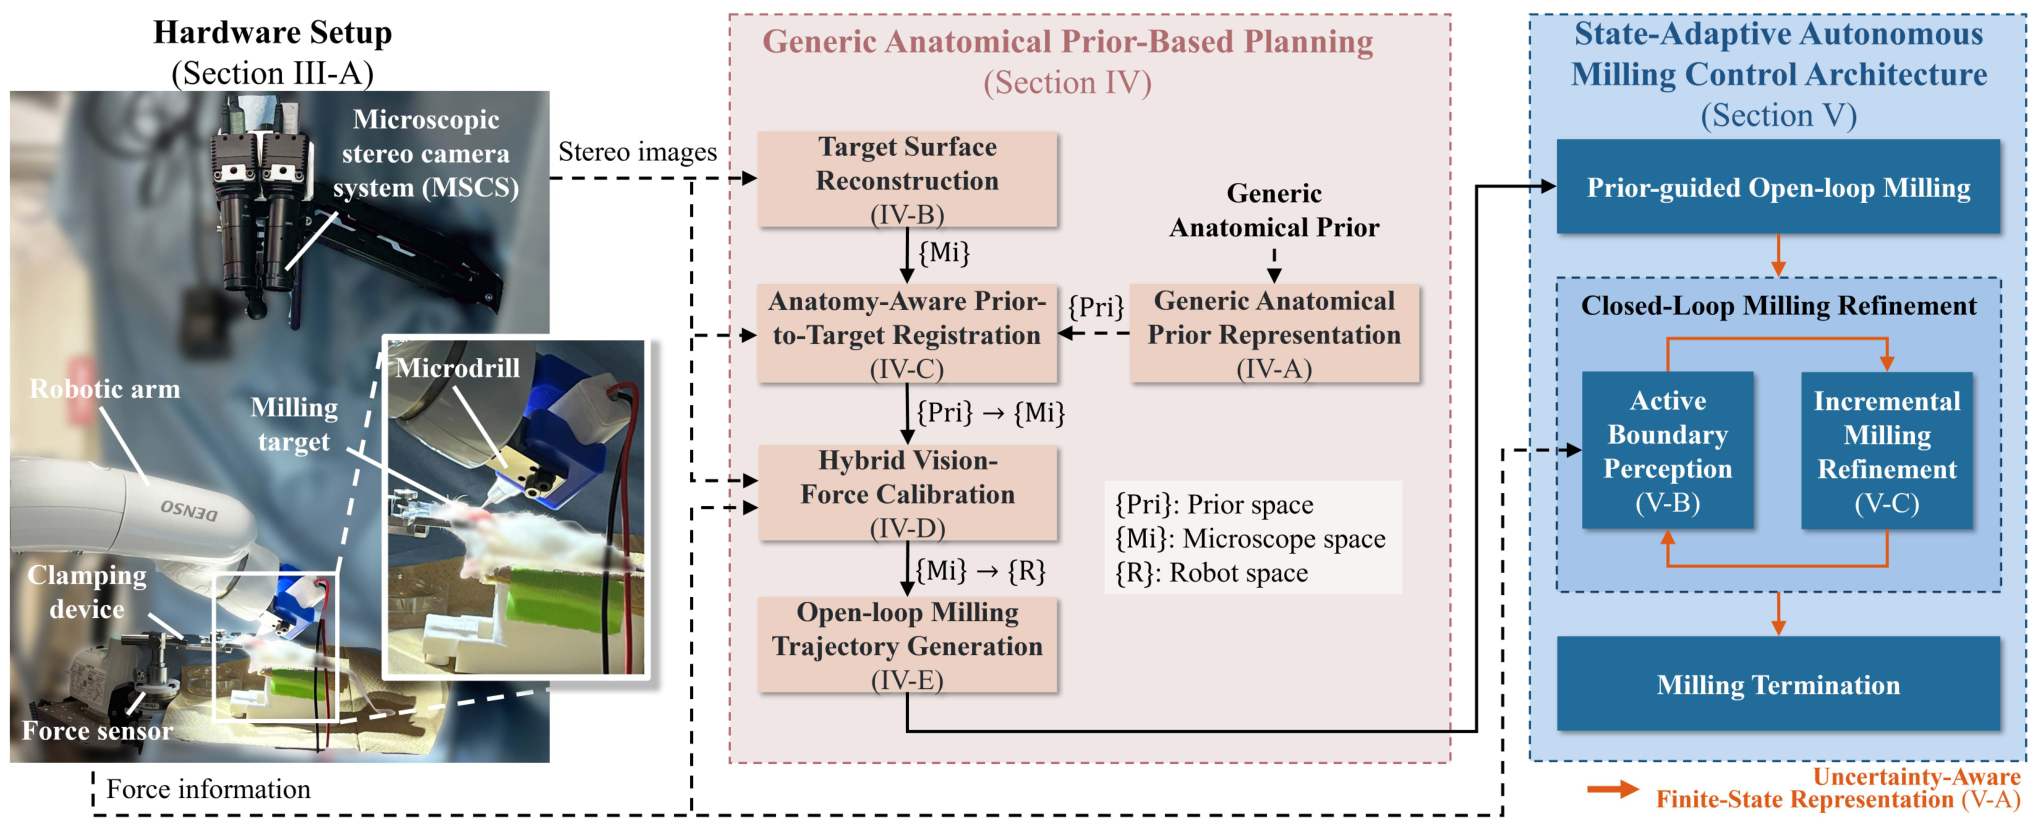
本研究は、形状・厚さ・組織境界が不確かな対象の自律ミリングに、汎用解剖モデルと能動的プロービングを組み合わせます。意味情報に基づく位置合わせと視覚・力覚の複合キャリブレーションで事前知識をロボットへ移し、相対剛性の変化から局所的な追加切削と終了を判断します。
実験結果
論文では、代替モデルでの開窓成功が提案法で 20/20、開ループ対照群で 5/20、生体マウスで 15/15 と報告されています。マウスの 10 試行で表在性出血が生じ、止血のために一時停止しました。硬膜損傷は観察されませんでした。
研究の範囲
これらは前臨床段階の結果です。現行手法は比較的安定した対象を仮定し、生理的運動や出血を明示的にモデル化していません。反復的な追加切削には実行時間の増加も伴います。
論文・関連資料
arXiv:2609.12530 · PDF · arXiv DOI
システム概要図の出典:論文の図 2。 原図を開く